- Inggris
- Perancis
- Jerman
- Portugis
- Spanyol
- Rusia
- Jepang
- Korea
- Arab
- Yunani
- Jerman
- Turki
- Italia
- Denmark
- Rumania
- Indonesia
- Ceko
- Afrikanas
- Swedia
- semir
- basque
- catalan
- Esperanto
- Hindi
- lao
- Albania
- Amharic
- Armenia
- Azerbaijan
- Belarusia
- Benggala
- Bosnia
- Bulgaria
- Cebuano
- Chichewa
- Korsika
- Kroasia
- Dutch
- Estonia
- Filipina
- Finlandia
- Frisian
- galician
- Georgia
- gujarati
- Haiti
- Hausa
- hawaiian
- Ibrani
- hmong
- Hongaria
- Islandia
- Igbo
- Jawa
- kannada
- Kazakh
- khmer
- Kurd
- Kyrgyz
- Latin
- Latvia
- Lithuania
- luksembu..
- Macedonia
- Malagasi
- Malay
- Malayalam
- Malta
- maori
- Marathi
- mongolian
- Birma
- Nepal
- Norwegia
- Pashto
- Persia
- punjabi
- Serbia
- Sesotho
- Sinhala
- Slowakia
- Slovenia
- Somalia
- Samoa
- Scots Gaelic
- Shona
- Sindhi
- Sunda
- swahili
- Tajik
- Tamil
- telugu
- Thailand
- Ukraina
- Urdu
- Uzbekistan
- Vietnam
- welsh
- Xhosa
- Yiddi
- Yoruba
- zulu
Prinsip Kerja Positioner Fisher DVC6200
Positioner Fisher DVC6200 beroperasi berdasarkan kombinasi kontrol digital dan teknologi aktuasi pneumatik. Alat ini mencapai kontrol katup yang presisi melalui tahapan-tahapan utama berikut:
Pengolahan Sinyal Masukan: Sinyal kontrol masukan DC 4-20mA (dengan kemampuan protokol HART) yang diterima dari sistem kontrol dihubungkan ke kotak terminal melalui kabel sinyal dan masuk ke modul elektronik. Mikroprosesor dalam modul elektronik membaca sinyal ini dan secara bersamaan memperoleh sinyal umpan balik posisi katup. Kemudian, mikroprosesor melakukan perhitungan digital pada kedua sinyal tersebut, mengubahnya menjadi sinyal penggerak kontrol analog untuk menggerakkan komponen pneumatik selanjutnya.
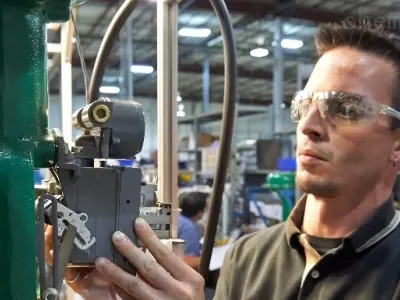
Konversi Listrik ke Pneumatik (Konversi I/P): Sinyal penggerak kontrol ditransmisikan ke konverter listrik I/P. Pasokan udara mencapai nosel melalui lubang penyekat konstan (resistansi udara konstan). Sinyal penggerak modul elektronik mengontrol kumparan elektromagnetik konverter I/P, menyebabkan angker bergerak. Angker menggerakkan sekat lebih dekat atau lebih jauh dari nosel, mengubah tekanan balik nosel, sehingga mengubah sinyal listrik menjadi sinyal pneumatik dan mengeluarkan sinyal tekanan pneumatik ke penguat pneumatik.
Penguatan dan Keluaran Pneumatik: Penguat pneumatik memperkuat sinyal tekanan pneumatik dari konverter I/P, menghasilkan dua keluaran pneumatik (port A dan port B). Ketika sinyal masukan meningkat, tekanan pada keluaran A meningkat, dan tekanan pada keluaran B menurun; ketika sinyal 12mA, tekanan pada port A dan B hampir sama; ketika sinyal menurun, tekanan pada port B meningkat, dan tekanan pada port A menurun. Kedua sinyal tekanan pneumatik ini digunakan untuk mengontrol aktuator pneumatik, yang menggerakkan katup.
Umpan Balik Posisi Katup dan Kontrol Loop Tertutup: Sebuah strip magnetik umpan balik yang dipasang pada batang katup bergerak bersama batang katup. Sensor Hall mendeteksi perubahan posisi strip magnetik, mengirimkan sinyal posisi katup kembali ke modul elektronik. Modul elektronik terus-menerus membandingkan sinyal kontrol masukan dengan sinyal umpan balik posisi katup. Ketika posisi katup mencapai posisi yang benar dan konsisten dengan sinyal masukan, deviasi mendekati nol, sinyal penggerak konverter I/P stabil, dan tekanan keluaran penguat pneumatik juga stabil, sehingga menyelesaikan siklus kontrol pemosisian.
Pemantauan dan Diagnostik Status: Tiga sensor tekanan di dalam positioner memantau tekanan pada saluran masuk, saluran keluar A, dan saluran keluar B. Dikombinasikan dengan umpan balik posisi dari penguat pneumatik, ini memungkinkan pemantauan status katup secara real-time. Jika anomali terdeteksi (seperti kebocoran sumber gas atau penyimpangan posisi katup yang berlebihan), informasi diagnostik dapat dikirimkan ke sistem kontrol melalui protokol HART, yang mendorong operator untuk melakukan perawatan.
Melalui pengoperasian terkoordinasi dari komponen-komponen di atas, positioner DVC6200 mencapai kontrol posisi katup yang presisi, memastikan bahwa katup membuka dan menutup secara akurat sesuai dengan persyaratan sistem kontrol, sekaligus memiliki keandalan tinggi, respons cepat, dan kemampuan diagnostik mandiri.
Kepuasan pelanggan kami membuktikan kualitas kami — hubungi kami untuk merasakan layanan andal yang sama.