- Անգլերեն
- ֆրանսերեն
- գերմանական
- պորտուգալացի
- իսպաներեն
- ռուսական
- ճապոնացի
- Կորեայի
- արաբական
- հունարեն
- գերմանական
- թուրքական
- իտալական
- դանիերեն
- ռումինական
- հայերեն
- չեխ
- afrikaans
- շվեդերեն
- Լեհաստանի
- Բասկերի
- catalan
- Esperanto
- հինդի
- Lao
- ալբանական
- ամհարերեն
- հայերեն
- ադրբեջանական
- Բելառուսի
- Բենգալերեն
- բոսնիերեն
- Բուլղարիայի
- Cebuano
- chichewa
- Corsican
- Խորվաթիայի
- հոլանդական
- Էստոնիայի
- ֆիլիպիներեն
- ֆիններեն
- ֆրիզերեն
- galician
- վրացական
- գուջարաթի
- Haitian
- հաուսա
- Hawaiian
- եբրայերեն
- Hmong
- հունգարերեն
- իսլանդերեն
- Igbo
- ճավաերեն
- kannada
- Ղազախստանի
- Khmer
- Kurdish
- Ղրղըզստանի
- լատիներեն
- Լատվիայի
- Լիտվայի
- Լյուքսեմբու..
- մակեդոներեն
- մադագասկարցի
- Մալայերեն
- Malayalam
- մալթերեն
- մաորի
- մարաթի
- մոնղոլական
- Բիրմացի
- նեպալերեն
- նորվեգական
- Pashto
- պարսկական
- Punjabi
- սերբերեն
- Սեսոտո
- սինհալերեն
- Սլովակիայի
- Սլովենիայի
- Սոմալի
- Samoan
- Շոտլանդական գաելերեն
- Shona
- սինդհի
- Սունդաներեն
- սուահիլի
- Տաջիկստանի
- թամիլերեն
- տելուգու
- թայերեն
- ուկրաինական
- ուրդու
- ուզբեկական
- վիետնամերեն
- ուելսերեն
- Xhosa
- հայերեն
- յորուբա
- զուլուսերեն
Fisher DVC6200 դիրքորոշիչի աշխատանքային սկզբունքը
Fisher DVC6200 դիրքորոշիչը գործում է թվային կառավարման և պնևմատիկ ակտիվացման տեխնոլոգիայի համադրության հիման վրա։ Այն ապահովում է փականի ճշգրիտ կառավարում հետևյալ հիմնական փուլերի միջոցով՝
Մուտքային ազդանշանի մշակում. Կառավարման համակարգից ստացված 4-20 մԱ հաստատուն հոսանքի մուտքային կառավարման ազդանշանը (HART արձանագրության հնարավորությամբ) միացվում է տերմինալային տուփին ազդանշանային լարերի միջոցով և մտնում էլեկտրոնային մոդուլ: Էլեկտրոնային մոդուլի միկրոպրոցեսորը կարդում է այս ազդանշանը և միաժամանակ ստանում փականի դիրքի հետադարձ կապի ազդանշանը: Այնուհետև այն կատարում է թվային հաշվարկներ երկու ազդանշանների վրա՝ դրանք վերածելով անալոգային կառավարման ազդանշանի՝ հաջորդող պնևմատիկ բաղադրիչները կառավարելու համար:
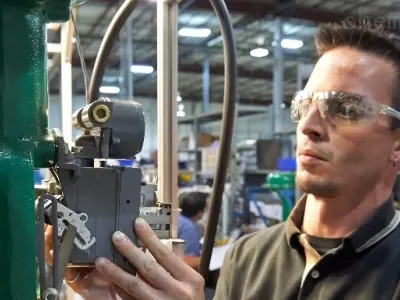
Էլեկտրականից պնևմատիկ փոխակերպում (I/P փոխակերպում). Կառավարման ազդանշանը փոխանցվում է I/P էլեկտրական փոխակերպչին: Օդի մատակարարումը հասնում է ծայրակալին հաստատուն դրոսելային անցքի միջոցով (հաստատուն օդային դիմադրություն): Էլեկտրոնային մոդուլի ազդանշանը կառավարում է I/P փոխակերպիչի էլեկտրամագնիսական կծիկը՝ ստիպելով արմատուրան շարժվել: Արմատուրան միջնորմը տեղափոխում է ծայրակալին ավելի մոտ կամ ավելի հեռու՝ փոխելով ծայրակալի հետադարձ ճնշումը, այդպիսով էլեկտրական ազդանշանը փոխակերպելով պնևմատիկ ազդանշանի և պնևմատիկ ճնշման ազդանշան ուղարկելով պնևմատիկ ուժեղացուցիչին:
Պնևմատիկ ուժեղացում և ելք. Պնևմատիկ ուժեղացուցիչը ուժեղացնում է I/P փոխարկիչից եկող պնևմատիկ ճնշման ազդանշանը՝ ապահովելով երկու պնևմատիկ ելք (A միացք և B միացք): Երբ մուտքային ազդանշանը մեծանում է, A ելքի ճնշումը մեծանում է, իսկ B ելքի ճնշումը՝ նվազում. երբ ազդանշանը 12 մԱ է, A և B միացքների ճնշումները մոտավորապես հավասար են. երբ ազդանշանը նվազում է, B միացքի ճնշումը մեծանում է, իսկ A միացքի ճնշումը՝ նվազում: Այս երկու պնևմատիկ ճնշման ազդանշաններն օգտագործվում են պնևմատիկ ակտիվատորը կառավարելու համար, որը գործարկում է փականը:
Փականի դիրքի հետադարձ կապ և փակ ցիկլի կառավարում. Փականի ցողունի վրա տեղադրված հետադարձ կապի մագնիսական ժապավենը շարժվում է ցողունի հետ միասին: Հոլի սենսորը հայտնաբերում է մագնիսական ժապավենի դիրքի փոփոխությունը՝ փականի դիրքի ազդանշանը հետ ուղարկելով էլեկտրոնային մոդուլին: Էլեկտրոնային մոդուլը անընդհատ համեմատում է մուտքային կառավարման ազդանշանը փականի դիրքի հետադարձ կապի ազդանշանի հետ: Երբ փականի դիրքը հասնում է մուտքային ազդանշանին համապատասխանող ճիշտ դիրքի, շեղումը մոտենում է զրոյի, I/P փոխարկիչի շարժիչ ազդանշանը կայունանում է, և պնևմատիկ ուժեղացուցիչի ելքային ճնշումը նույնպես կայունանում է՝ ավարտելով դիրքավորման կառավարման ցիկլը:
Կարգավիճակի մոնիթորինգ և ախտորոշում. Դիրքորոշիչի ներսում գտնվող երեք ճնշման սենսորները համապատասխանաբար վերահսկում են մուտքի, ելքի A և ելքի B ճնշումը: Պնևմատիկ ուժեղացուցիչից ստացված դիրքի հետադարձ կապի հետ միասին սա հնարավորություն է տալիս իրական ժամանակում մոնիթորինգի ենթարկել փականի վիճակը: Եթե հայտնաբերվում է անոմալիա (օրինակ՝ գազի աղբյուրի արտահոսք կամ փականի դիրքի չափազանց շեղում), ախտորոշիչ տեղեկատվությունը կարող է փոխանցվել կառավարման համակարգին HART արձանագրության միջոցով՝ օպերատորներին հուշելով կատարել սպասարկում:
Վերոնշյալ բաղադրիչների համակարգված աշխատանքի շնորհիվ, DVC6200 դիրքորոշիչը հասնում է փականի ճշգրիտ դիրքի կառավարմանը՝ ապահովելով, որ փականը բացվի և փակվի ճշգրիտ՝ կառավարման համակարգի պահանջներին համապատասխան, միաժամանակ ունենալով բարձր հուսալիություն, արագ արձագանք և ինքնաախտորոշման հնարավորություններ։
Մեր հաճախորդների գոհունակությունը խոսում է մեր որակի մասին՝ կապվեք մեզ հետ՝ նույն հուսալի ծառայությունը վայելելու համար։